


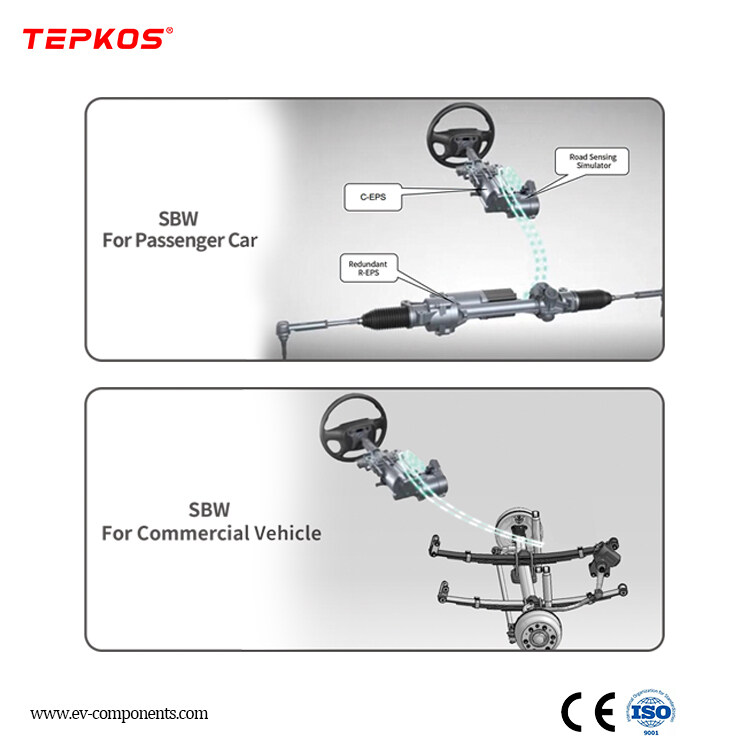
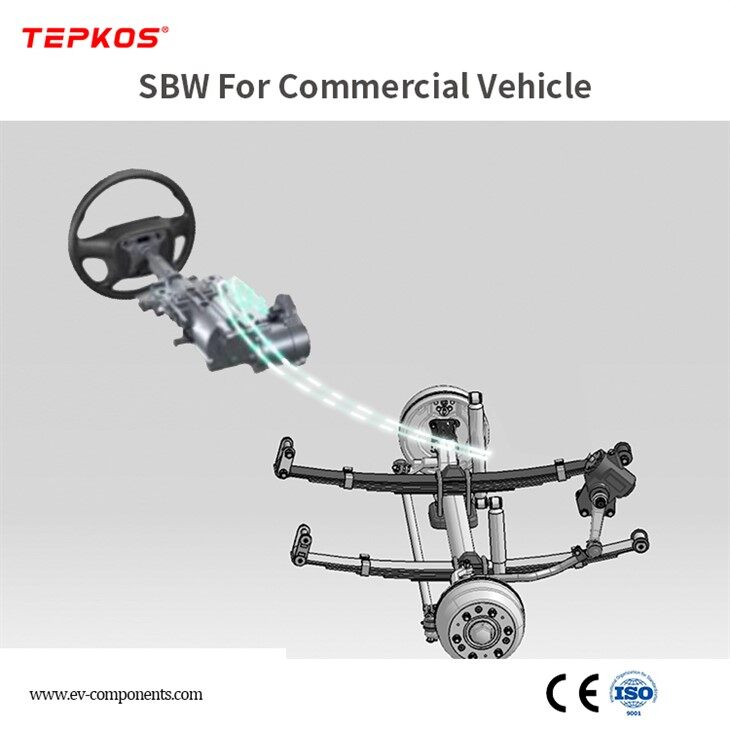
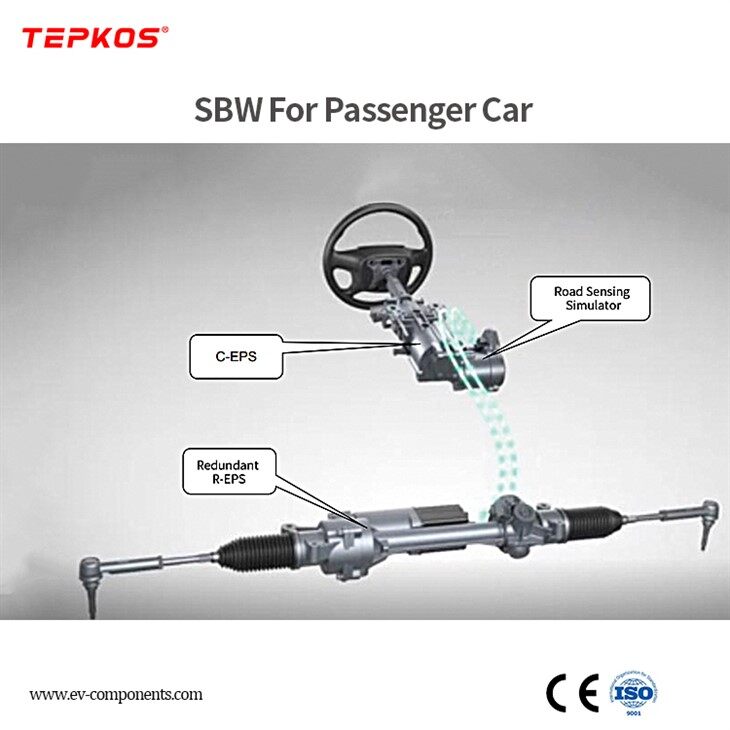
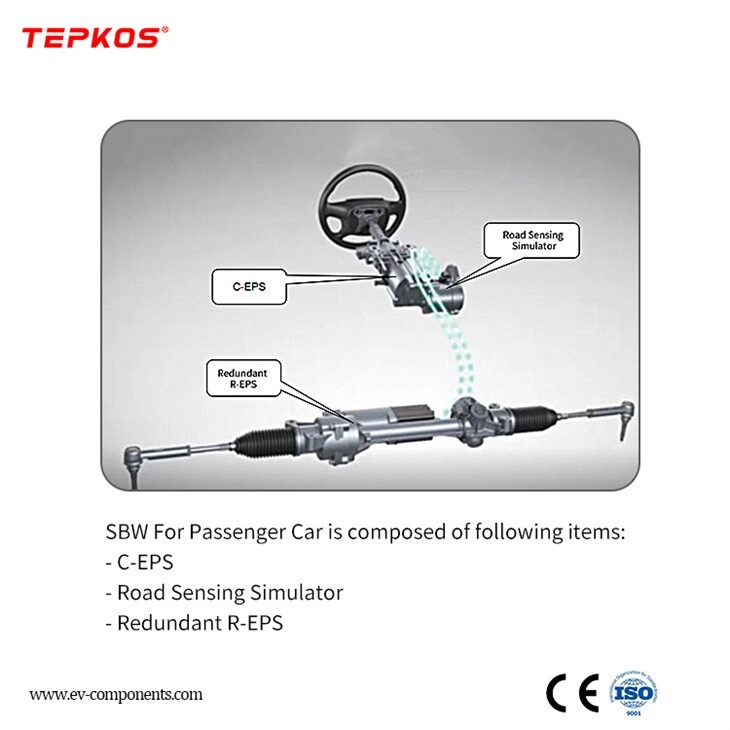
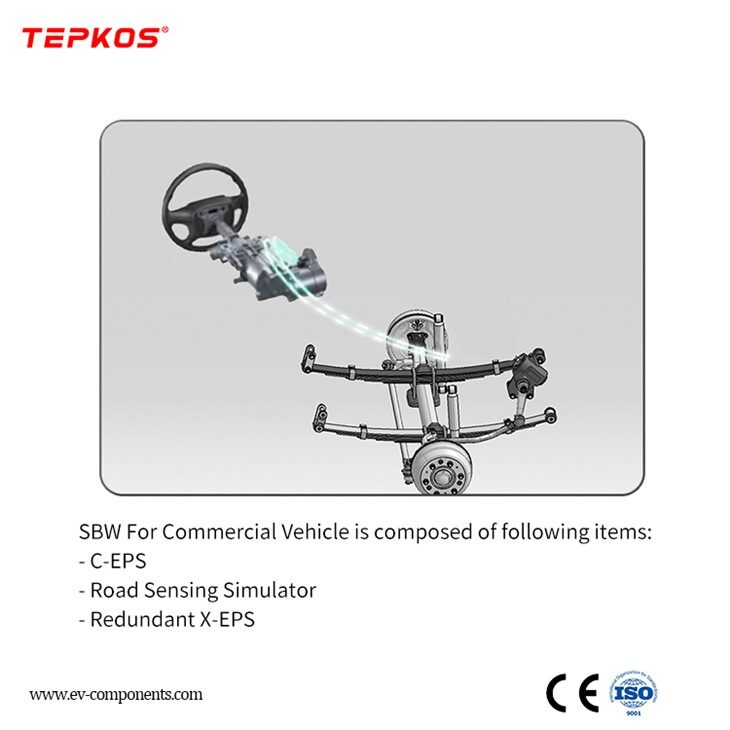
Видео -витрина
Рулевая система рулевого управления: точное управление с обратной связью в реальном времени
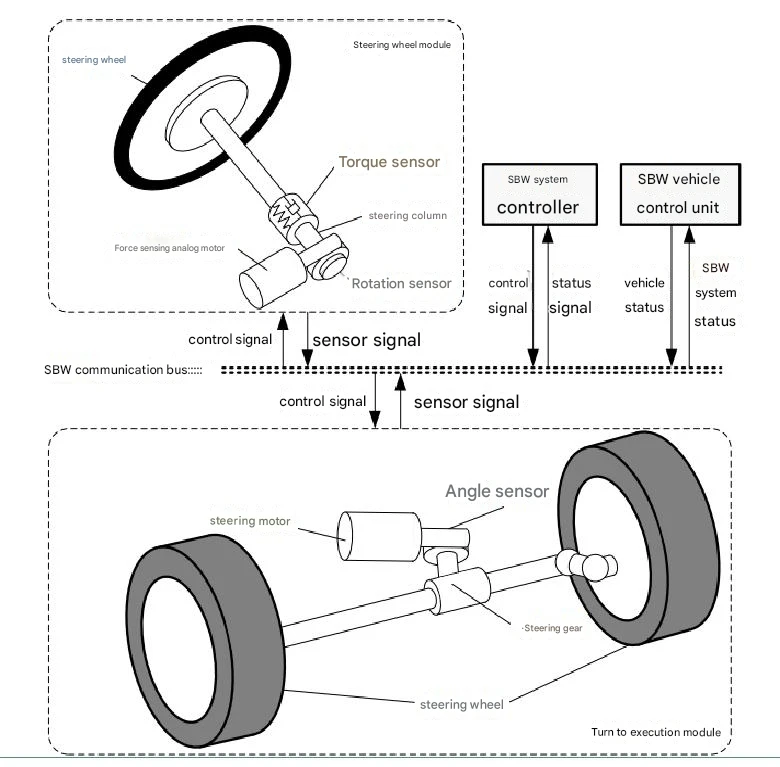
Принцип управления ядра: точность, управляемая положением
Адаптивная логика рулевого управления
Управление разницей в положениях: система контролирует дисперсию между углом рулевого колеса водителя и фактическим углом переднего колеса, регулируя двигатель выполнения рулевого управления в режиме реального времени, чтобы обеспечить точность отслеживания 0,5 градусов.
Обратная связь на основе крутящего момента: измеряя ток двигателя рулевого управления (разрешение 200 мА), контроллер вычисляет силы дорожной нагрузки (например, трение шин, сопротивление поворотам) и давления зубчатых зубцов, переводя их в интуитивную обратную связь рулевого колеса.
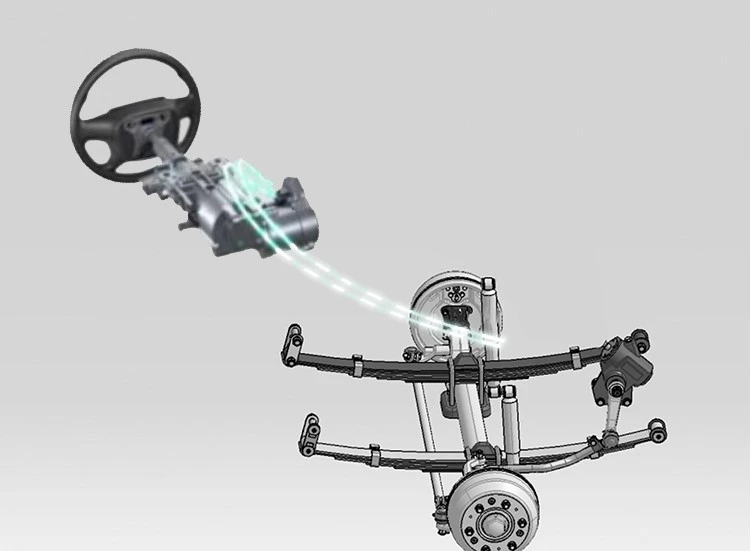
L4 SBW System Features
|
Уровень |
Функции |
Функциональные требования безопасности |
Стандарты системы качества |
Электрическая архитектура транспортного средства |
Программная архитектура |
|
L4 |
Управляемое проволоку рулевого управления + |
Asil-D |
16949+ Aspice -4+ iso26262 |
Централизованный контроллер домена |
Автозар |
|
Требования к архитектуре рулевого управления |
|||||
|
Мотор |
Основной контрольный чип |
Датчик избыточность |
Силовой диск |
источник питания |
коммуникация |
|
6-фазный бесщеточный |
(Функция + ядро блокировки)*2 |
Угол рулевого колеса*2, угол двигателя*2 |
Избыточность привода |
Двойной питание |
Can-fd+can |
|
Требования к архитектуре имитации дорожного чувства |
|||||
|
6-фазный бесщеточный |
(Функция + ядро блокировки)*2 |
Крутящий момент*4, угол рулевого колеса*2, угол двигателя*2 |
Схема двойного привода |
Двойной питание |
Can-fd+can |
Дорожная ощущение технологии обратной связи
Динамическая модель реконструкция
Оценка силы в реальном времени: Используя динамическую модель транспортного средства, система синтезирует дорожные условия (например, гравий, дождь) с входом водителя (крутящий момент, угол) для реконструкции усилий сопротивления через алгоритмы силы зубчатого зуба.
Крутящий момент адаптивной обратной связи: комбинирование стратегий помощи электроэнергии, он вычисляет ожидаемый крутящий момент обратной связи (диапазон 0,1–5 н.
Сценарии применения: универсальность между транспортными средствами
Пассажирские автомобили и роскошные транспортные средства
Усовершенствованная обработка: обеспечивает на 30% более точное рулевое управление в городском трафике (например, плотная парковка) и на 20% лучшей высокоскоростной стабильности (больше или равна 100 км/ч) для легковых автомобилей.
Настраиваемая обратная связь: роскошные модели могут предлагать выбираемые водителем режимы (комфорт/спорт), которые регулируют жесткость обратной связи, в соответствии с специфической для бренда динамика вождения.
Электрические и автономные транспортные средства
Эффективность EV: потребляет на 45% меньше мощности, чем гидравлические системы, сохраняя диапазон батареи EV.
Автономная готовность: ответ на миллисекунд на уровне (меньше или равен 50 мс) поддерживает L 2+ функции ADAS, такие как центрирование полосы движения и аварийное рулевое управление, с избыточными датчиками для выполнения операции.

Инженерное превосходство: надежность, которой вы можете доверять
Строгой режим тестирования
Экологическая валидация: работает -40 градусов до +85 градуса (ISO 16750-4), с 10 000-часовым непрерывным тестированием операции (эквивалентно 150 000 км вождения).

Опыт рулевого управления переопределенным
Наша система рулевого управления Greet By Wire сочетает в себе точный контроль с интуитивно понятной обратной связью, созданными для повышения безопасности и опыта вождения в пассажирских автомобилях, роскошных транспортных средствах и EV следующего поколения. Опираясь на строгие тестирование и адаптивные технологии, это умный выбор для современной мобильности.
Свяжитесь с нами сегодня, чтобы изучить, как наша система может улучшить производительность вашего автомобиля, созданную для точности, предназначенной для будущего вождения.


